“MIT 전자 연구소의 박사후 연구원인 Sachin Vaidya는 “우리는 무작위로 배치된 구성 요소부터 시작합니다. 결국 로봇이 만든 완전한 기능의 레이저를 갖게 됩니다.”라고 말합니다.
연구원들은 로봇 연구실을 물리적으로나 가상으로 확장하고 있습니다. 물리적 감지, 조작 및 전체 시스템 공간을 개선하는 것 외에도 사용자에게 물리적 로봇에 대한 가상 액세스를 제공하는 클라우드 기반 애플리케이션을 개발하고 있습니다. 그들은 언젠가는 과학자들이 어디에서나 원격으로 로봇 광학 실험실에 접속하여 실험실에서 자율적으로 설정하고 실행할 실험 프로토콜이나 질문을 가상으로 제출할 수 있을 것이라고 상상합니다.
MIT 물리학과 세실 그린(Cecil) 그린과 아이다 그린(Ida Green) 교수인 마린 솔야식(Marin Soljacic)은 “이를 가능하게 할 수 있는 것들이 많이 있습니다”라고 말합니다. “로봇은 지루해하지 않습니다. 매우 지루한 일을 연중무휴 24시간 내내 할 수 있습니다. 그러면 과학자들이 이론을 개발하고 무엇을 할 수 있는지 확인하는 데 많은 창의성과 시간이 확보될 것입니다. 과학은 훨씬 더 빠르게 발전할 수 있습니다.”
MIT 팀은 이달 말 IROS(Intelligent Robots and Systems) 컨퍼런스에서 새로운 시스템에 대한 세부 사항을 발표할 예정입니다. 프로젝트 팀원으로는 Soljacic 및 Vaidya와 함께 공동 리더인 최서우, MIT의 Caio Silva 및 Shrish Choudhury, Nokia Bell Labs의 Shiekh Uddin, 애리조나 주립 대학의 Sajib Shuvo가 있습니다.
빛의 도시
질량 광학 실험은 거울, 렌즈, 광원이 밀집되어 있는 소형 도시와 유사할 수 있습니다. 과학자들은 다양한 구성 요소를 정확한 구성으로 수동으로 배열하고 정렬한 다음 실험에 조명을 비춥니다. 렌즈와 거울은 빔을 원하는 파장, 주파수 또는 강도로 편향시키고 초점을 맞춘 다음 특정 재료를 조사하거나 조작하는 데 사용할 수 있습니다.
Soljacic은 “실험의 복잡성에 따라 이 수동 설정에 며칠 또는 몇 달이 걸리는 경우도 있습니다”라고 말합니다. “각 실험마다 반복해서 수행해야 하는 세심한 작업입니다.”
대부분의 실험실에서는 기계적으로 손잡이를 돌려 거울을 정확하게 기울이는 전동 튜너와 같은 일정 수준의 자동화를 광학 설정에 통합합니다.
Vaidya는 “이러한 구성 요소는 실험의 가장 지루한 부분을 자동화할 수 있습니다.”라고 말합니다. “그러나 단일 기기에서 설정이 없는 상태에서 완전히 정렬된 설정까지 진행되는 완전한 시스템을 구축한 사람은 없습니다. 광학 실험에 들어가는 모든 단계를 통해 완전한 자동화를 보여주는 것이 우리의 목표였습니다.”
자동으로 조정되는 광학 장치
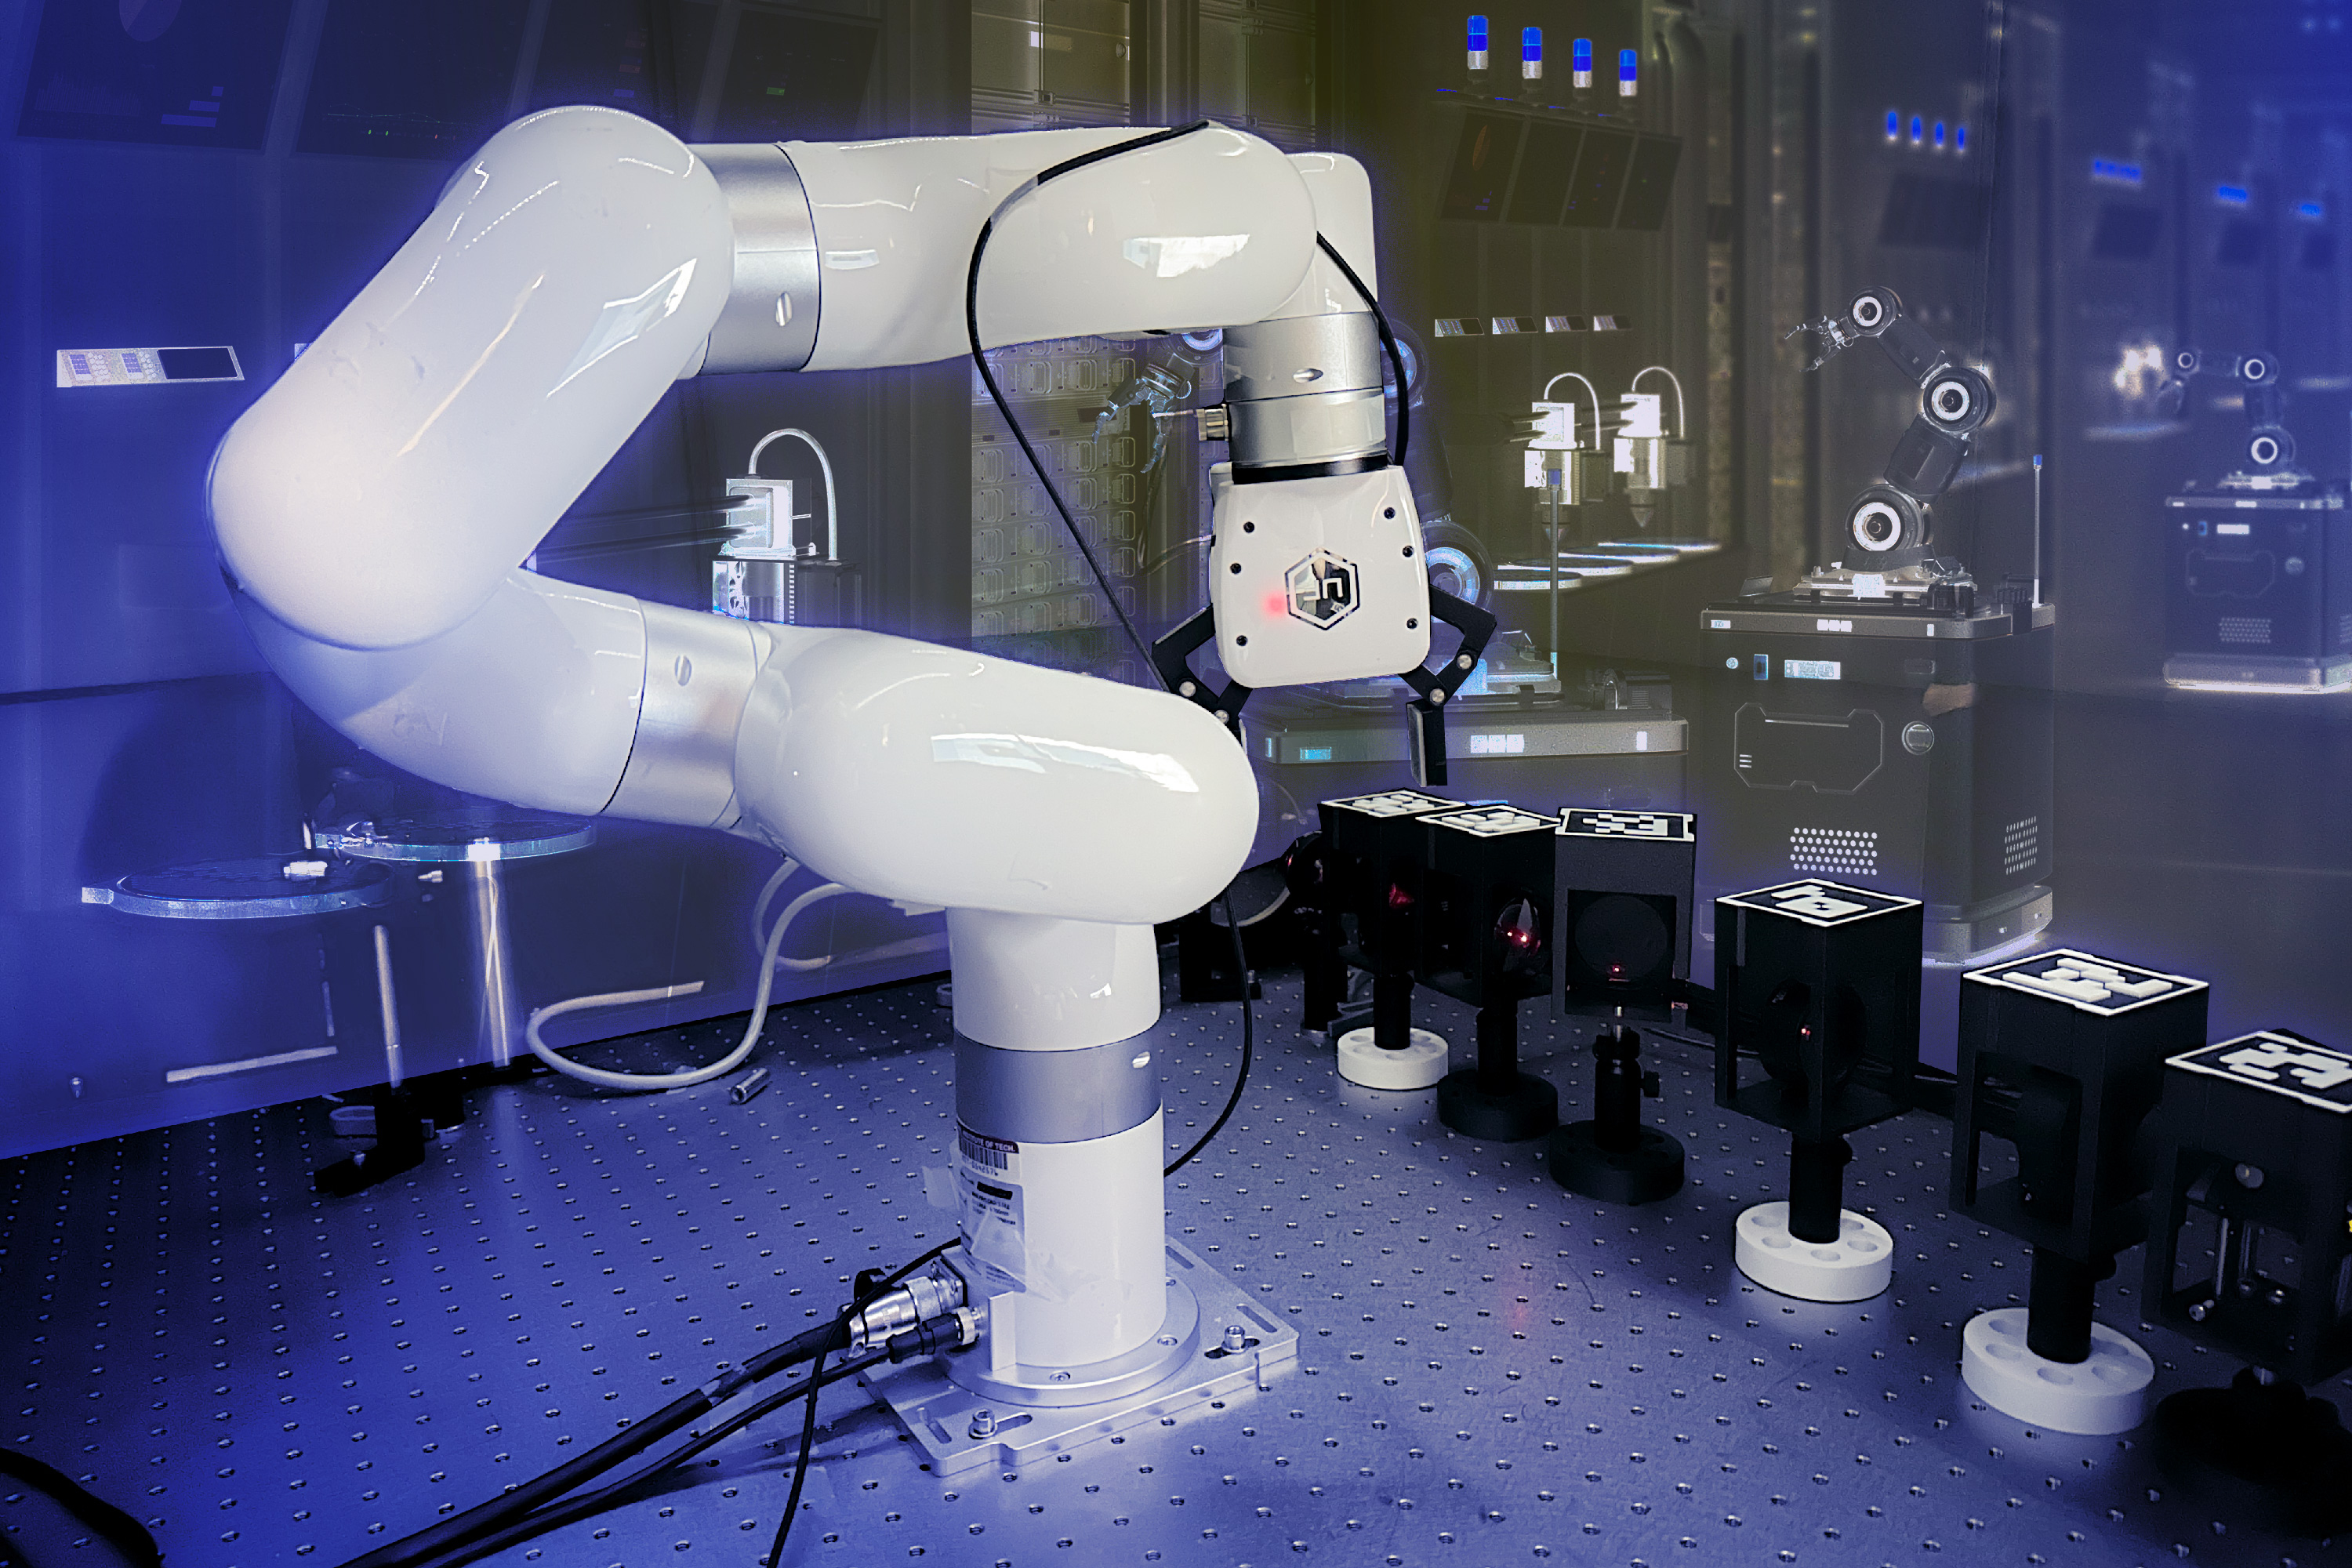
팀의 로봇 연구실은 금속 테이블에 부착된 7개의 이동식 관절이 있는 로봇 팔을 중심으로 이루어졌습니다. 로봇은 연구원들이 3D 프린팅된 플라스틱 하우징에 각각 설치한 렌즈, 거울 및 기타 광학 구성 요소를 선택하고 배치합니다.
하우징은 로봇이 쉽고 안전하게 각 구성 요소를 잡고 이동할 수 있도록 설계되었습니다. 연구원들은 케이스의 구성 요소에 대한 정보(렌즈인지 거울인지, 정확한 치수 및 기능 등)가 포함된 QR 코드로 각 케이스의 상단을 에칭했습니다. 각 케이스에는 부품을 금속 테이블 위에 올려 놓은 후 부품을 안정화하는 데 도움이 되는 자석 베이스가 있습니다.
연구원들은 표준 광학 부품 마운트에 부착되는 Wi-Fi 지원 “미세 조정 도구”를 설계했습니다. 전동 공구를 무선으로 제어하여 부품의 손잡이를 돌리는 등 거울을 기울일 수 있습니다.
Vaidya는 “사람들이 이 튜닝을 수행하는 방식은 느낌과 많은 직관을 기반으로 합니다”라고 말합니다. “이 도구는 최소한 인간만큼 정확하지만 실제로는 훨씬 더 정확합니다.”
팀은 또한 전체 설정에 한 쌍의 카메라를 설치하여 탁상 실험을 조감할 수 있도록 했습니다. 궁극적으로 그들은 로봇이 실험을 설정하고 지속적으로 조정하는 각 단계를 탐색할 수 있는 “소프트웨어 스택” 또는 프로그램 세트를 개발했습니다. 이러한 단계에는 특정 구성 요소를 인식하고, 안전하게 접근하고 들어올리는 방법, 이동할 위치, 도중에 실험의 다른 부분과의 충돌을 피하는 방법이 포함됩니다.
마지막으로 그들은 실험자가 로봇을 원격으로 제어할 수 있도록 간단한 가상 사용자 인터페이스를 설계했습니다. 예를 들어, 사용자가 거울 아이콘을 한 곳에서 다른 곳으로 드래그한 후 확인 버튼을 클릭하면 로봇은 실제 거울을 집어 테이블의 적절한 위치에 배치하는 방식으로 반응합니다.
시연으로 그들은 로봇에게 레이저 캐비티의 다양한 구성 요소를 조립하도록 지시했습니다. 레이저 캐비티는 크리스탈의 양쪽에 배열된 두 개의 거울로 구성됩니다. 빛의 광선이 설치물에 비치면 두 개의 거울 사이에서 앞뒤로 비명을 지르게 됩니다. 통과할 때마다 빛은 크리스탈을 통과하여 빛의 강도를 증폭시켜 빠져나가는 빛이 레이저를 형성할 만큼 충분히 강해지는 지점까지 통과합니다.
“우리는 충분히 도전적인 광학 분야의 시연을 선택하고 싶었습니다”라고 공동 저자이자 전기 및 컴퓨터 공학 대학원생인 최서우(Seou Choi)는 말했습니다. “이것은 새로운 훈련생이 오후에 할 수 있는 일이 아닙니다. 많은 정렬과 구성 요소 경험이 필요합니다.”
궁극적으로 로봇은 기능적인 레이저 캐비티를 성공적으로 구축하여 30분 이내에 50가지 동작을 자동으로 수행했습니다. 연구원들이 테이블 위의 구성 요소를 무작위로 움직이는 등의 물리적 교란을 설정에 도입하면 시스템은 레이저 강도를 유지하기 위해 구성 요소를 자동으로 재조정했습니다.
Vaidya는 “심지어 작은 진동이나 온도 변화도 광학 실험의 품질을 저하시킬 수 있습니다.”라고 말합니다. “자율 연구실에서는 귀중한 데이터가 손실되기 전에 지속적으로 자체 성능을 모니터링하고 정렬을 복구할 수 있습니다.”
연구원들은 자신들과 같은 로봇 실험실이 다른 로봇이 집어 들고 데스크탑 로봇에 전달하여 실험을 준비할 수 있는 근처의 물리적 구성 요소 라이브러리와 짝을 이룰 수 있다고 상상합니다. 이러한 시스템은 실험을 구축하고 실행한 다음 필요에 따라 실험을 분류하고 새로운 실험을 생성하거나 연중무휴 활성 모니터링이 필요한 실험을 지속적으로 실행할 수 있습니다.
Vaidya는 “이와 같은 시스템은 카메라와 디스플레이부터 태양전지, AR/VR 고글에 이르기까지 모든 분야의 프로토타입을 업계에서 더 빠르게 테스트하는 데 도움이 될 수 있습니다.”라고 말합니다.
결과적으로 연구원들은 유망한 탄소 포집 물질을 테스트하기 위해 새로운 로봇 실험실을 적용하고 있습니다. 이러한 물질의 특정 특성으로 빛을 비추면 물질이 이산화탄소를 흡수하는 방법에 대한 정보를 얻을 수 있습니다.
“실험 광학은 많은 중요한 분야의 중추입니다”라고 Vaidya는 말합니다. “우리의 작업은 실험 설정의 극도의 정밀도와 다양성이 요구되는 분야에서 수동 개입 없이 더 빠르고 안정적으로 운영할 수 있는 광학 실험실을 향한 첫 번째 단계입니다.”
이 연구는 부분적으로 한국고등연구재단 해외박사 펠로십, 미국 국립과학재단, 미 육군 DEVCOM ARL 육군 연구실, Parviz Tayebati, MIT 연구 기회 프로그램(UROP), MIT Generative AI Impact Consortium(MGAIC) 및 Shell International Exploration and Production Inc.의 지원을 받았습니다.